
درسنامه آموزشی نصب و راهاندازی مصنوعات مکاترونیکی کلاس دهم مکاترونیک
پودمان 1: نصب و راه اندازی سیستمهای مکاترونیکی برنامه پذیر
با توجه به پیشرفتهای صورت گرفته در سالهای اخیر در عرصه مکاترونیک و توسعه روز افزون این علم در ساخت لوازم و تجهیزات پزشکی، صنعتی و ساختمانی و لزوم به کارگیری در هوشمند سازی و اتوماسیون صنعتی این مبحث در مطالب درسی هنرجویان باعث تقویت و ایجاد انگیزه خواهد شد تا کلیۀ تجهیزات پیرامونی همانند تخت، کولر، لباسشویی، یخچال و... را به صورت مکاترونیکی کنترل کرده و به سادگی و از راه دور در اختیار درآورند.
امروزه وجود سامانههای کنترلی کارکرد از دور در جراحی توسط ربات و اکتشاف در اعماق اقیانوسها و حتی سفر به فضا روز به روز پر رنگتر شده و بنابراین آماده سازی و یادگیری هنرجویان در عرصه رباتیک و مکاترونیک به قوت و استحکام این دانش فنی کمک شایانی خواهد کرد.
واحد یادگیری 1: نصب و راهاندازی سیستمهای مکاترونیکی برنامهپذیر
مقدمه
امروزه علم الکترونیک بسیار گسترش یافته و کلیهی صنایع سبک و سنگین از قبیل کارخانههای ذوب آهن، اتومبیلسازی، لوازم پزشکی، پوشاک، لوازم خانگی، ساختمانسازی و... را تحت تأثیر خود قرار داده مدارهای الکترونیکی بهصورت مدارهای مجتمع یا آیسی ساخته میشوند و همچنین حضور نرمافزارهای طراحی در مدارهای الکترونیکی امکان کنترل و هوشمند سازی مختلف را فراهم نموده است.
استاندارد عملکرد
پس از اتمام این واحد یادگیری هنرجویان قادر خواهند بود نصب و راهاندازی اجزای برق و الکترونیک برنامهپذیر را بر اساس نقشه انجام دهند.
نصب اجزای برقی و الکترونیکی
کار گروهی (صفحهی 9 کتاب درسی)
یادآوری: برای راهاندازی و کنترل هر مدار الکتریکی و فراهم نمودن مقدمات آن به تجهیزاتی نیاز داریم، با توجه به آموختههای خود در کتاب کار و فناوری جدول زیر را کامل کنید.
| نام وسیله | وظایف | تصویر |
| منبع تغذیه |
|
|
| مولتیمتر آنالوگ |
|
|
| مولتیمتر دیجیتال |
|
|
| دیود نوردهنده |
|
|
| برد بورد |
|
|
| سیم رابط |
|
|
| مقاومت |
|
|
| مصرفکننده |
|
|
| کلید |
|
|
| فیوز |
|

اندازهگیری کمیتهای الکتریکی:
برای اندازهگیری کمیتهای الکتریکی ولتاژ، جریان و مقاومت الکتریکی از وسیلهای به نام مولتیمتر یا آوومترها استفاده میشود. این دستگاه در دو نوع دیجیتالی و آنالوگ موجود است.
یادداشت (صفحهی 10 کتاب درسی)
جدول زیر را کامل و در کلاس به بحث بگذارید.
| کمیت الکتریکی | مشخصه الکتریکی | واحد الکتریکی | واحدهای دیگر | علامت اختصاری | دستگاه اندازهگیری | نحوهی قرارگیری در مدار |
| جریان | ||||||
| ولتاژ | ||||||
| توان | ||||||
| مقاومت |
کار گروهی (صفحهی 10 کتاب درسی)
ولتاژهای جدول زیر را روی منبع تغذیه تنظیم نموده و با مولتیمتر دیجیتالی و آنالوگ ولتاژها را اندازهگیری نمایید و سپس آنها را مقایسه کنید.
| ولتاژ منبع تغذیه | ولتاژ اندازهگیری شده توسط مولتیمتر آنالوگ | ولتاژ اندازهگیری شده توسط مولتیمتر دیجیتال |
| 12 | ||
| 25 |
تحقیق (صفحهی 10 کتاب درسی)
در مورد میکرو سوئیچ درب اتومبیل و چگونگی روشن و خاموش شدن لامپ سقف تحقیق نمایید.
تحقیق (صفحهی 11 کتاب درسی)
انواع سوئیچها در جدول زیر آمده است، با کمک هنرآموز کاربرد و علامت مشخصه آنها را تکمیل کنید.
| انواع سوئیچ | کاربرد | علامت | تصویر |
| کلید قطع و وصل |
|
||
| کلید فشاری N.O |
|
||
| کلید فشاری N.C |
|
||
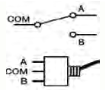
| کلیدهای SPDT |
|
|
|
| کلیدهای قطع و وصل دوبل |
|
||
| کلیدهای DPDT | Double Pole, Double Throw = DPDT این کلید شامل دو کلید SDPT است که هر دو با هم تحریک میشوند. از این کلید میتوان برای معکوس کردن دستی برای چرخش موتور DC استفاده کرد. |
|
|
| میکرو سوئیچ |
|
||
| دیپ سوئیچ |
|
||
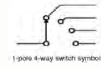
| سلکتور | از این سلکتور برای سوئیچ کردن یک خط بین چند خط دیگر استفاده میشود، بهعنوان مثال سلکتور یک ورودی را بین چهار خروجی سوئیچ میکند. |
|
|





تحقیق (صفحهی 12 کتاب درسی)
با دستگاه مولتیمتر پایههای میکروسوئیچ را در حالت قطع و وصل چک نمایید و نتیجه را بنویسید.
رله (Relay):
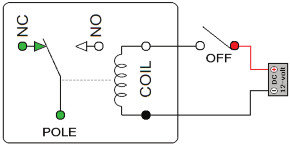
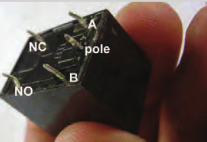
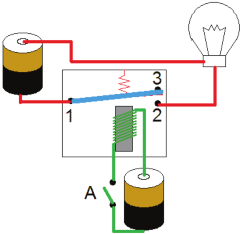
رله نوعی کلید الکتریکی است که به جای اینکه با دست، باز و بسته شود، بهوسیله یک مدار الکتریکی دیگر باز و بسته میشود. این کلید یک سیمپیچ دارد که اگر ولتاژ به آن برسد تبدیل به آهنربای موقت شده و کلید را وصل میکند.
|
|
|
پروژه (صفحهی 12 کتاب درسی)
با استفاده از نرمافزار مولتی سیم مدار مربوط به عملکرد رله را ببندید و آزمایش نمایید.
موتور:
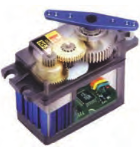
موتور الکتریکی جزء مصرف کنندهها میباشد و در اصل یک ماشین الکتریکی است که جریان الکتریکی را به حرکت مکانیکی تبدیل میکند. عمل عکس آن که تبدیل حرکت مکانیکی به الکتریکی است، توسط ژنراتور انجام میشود. این دو وسیله بهجز در عملکرد، مشابه یکدیگر هستند. اکثر موتورهای الکتریکی براساس الکترومغناطیس کار میکنند (شکل 3-1).
|
|
|
|
|
کار گروهی (صفحهی 13 کتاب درسی)
چند نمونه موتور موجود در آزمایشگاه را بررسی کرده و مشخصات آنها را در جدول زیر یادداشت نمایید.
الف) توسط منبع تغذیه یک موتور را توسط سیم یا ترمینال بر روی برد بورد اتصال داده و راهاندازی نمایید.
ب) جهت تغییر چرخش موتور را تغییر دهید.
ج) در مورد روشهای کنترل دور موتور تحقیق کرده و در کلاس ارائه نمایید.
| مشخصات فنی موتور | شرح مشخصات |
معیارهای انتخاب موتور:
بر روی پلاک یک موتور الکتریکی معمولاً مشخصات زیر درج می گردد:
1- MARK: در این بخش نام تولید کننده یا کارخانه سازنده موتور درج میگردد.
2- Volt ولتاژکاری موتور را نشان میدهد. (نکتهی مهم: ولتاژ ورودی غیر عادی و نابجا باعث آسیب دیدن باتری و موتور میگردد.)
3- RPM: مخفف Rotate Per Minute میباشد و مقدار سرعت روتور در یک دقیقه را نشان میدهد.
4- Hp: نمایانگر توان خروجی موتور برحسب اسب بخار است. هر اسب بخار حدود 736 وات میباشد.
سوکت (کانکتور، جامپر، پین هدر):
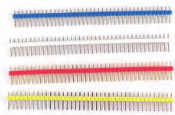
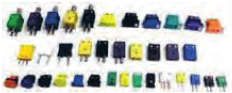
قطعات کوچک فلزیای هستند که عموماً با حفاظی پلاستیکی محافظت میشوند، این قطعهی کوچک مسئول اتصال دو پین کوچک است که تغییر آنها میتواند عملکرد دستگاه را تغییر دهد (شکل 4-1).
|
|
|
|
مقاومت الکتریکی: (Resistance):
قطعهای است که سبب محدود شدن جریان تولید شده در مدارات الکتریکی میشود و به عبارت دیگر با عبور جریان مخالفت میکند و با عبور جریان منجر به افت ولتاژ روی آن میشود. مقاومت الکتریکی را با حرف R که از کلمه Resistor گرفته شده است، نشان میدهند. واحد اندازهگیری مقاومت الکتریکی اهم است که آن را با علامت $\Omega $ نشان میدهند.
دو روش برای اندازهگیری مقدار مقاومتها وجود دارد:
1- استفاده از مولتیمتر
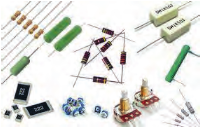
2- از طریق کدهای رنگی و کدهای چاپی موجود بر روی مقاومتها (شکل 5-1)
کار گروهی (صفحهی 15 کتاب درسی)
رنگ چهار نمونه مقاومت را درجدول زیر وارد کرده و اندازهگیری کنید:
| نوارهای رنگی مقاومت | مقدار مقاومت محاسبه شده با کدهای رنگی | مقدار مقاومت اندازهگیری شده با مولتیمتر | میزان تلرانس |
گفتوگو کنید (صفحهی 15 کتاب درسی)
همانگونه که در جدول فوق مشاهده میکنید مقدار مقاومت بدست آمده از طریق کدهای رنگی با مقدار اندازهگیری شده توسط مولتیمتر متفاوت میباشد. در مورد علت آن با دوستان و مربی خود بحث کنید و علت آنرا بنویسید.
ترجمه کنید (صفحهی 15 کتاب درسی)
A resistor is a passive two-terminal electrical component that implements electrical resistance as a circuit element. Resistors act to reduce current flow, and, at the same time, act to lower voltage levels within circuits.
پروژه (صفحهی 15 کتاب درسی)
توسط اپلیکیشن مربوط به مقاومتها که در سیدی همراه آمده است و بر روی تلفن همراه خود نصب میکنید چگونگی اندازهگیری مقاومتها را بررسی نمایید.
تحقیق (صفحهی 16 کتاب درسی)
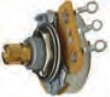
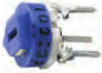
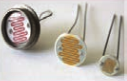
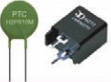
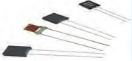
با توجه به تقسیمبندی کلی مقاومتها که در زیر آمده است کاربرد و شماتیک هر کدام را تکمیل نمایید.
| مقاومت | ثابت | کربنی | نوارهای رنگی | کاربرد | شماتیک | تصویر | |
| لایهای |
|
||||||
| سیمی | کد رمز چاپی |
|
|||||
| متغیر | با تنظیم دستی | پتانسیومتر | جهت کنترل ولتاژ در مدارات استفاده میشود. |
|
|||
| رئوستا |
|
||||||
| وابسته به عوامل فیزیکی | وابسته به ولتاژ (VDR) |
|
|||||
| وابسته به نور (LDR) |
|
|
|||||
| وابسته به حرارت (TDR) | PTC |
|
|||||
| NTC |
|
|
|||||
| وابسته به میدان (MDR) |
|
||||||





کار گروهی (صفحهی 17 کتاب درسی)
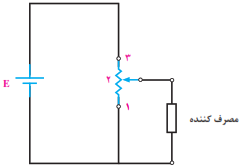
یک پتانسیومتر و یک مولتیمتر دریافت کرده و مقدار مقاومت پایهها را اندازهگیری کنید. همچنین با بستن مدار زیر و تغییر پیچ ولوم تغییرات بین پایهها را اندازهگیری نموده و مشاهدات خود را ثبت نمایید. در این مدار چه کمیتی دچار تغییر میشود؟ هر دو مدار را توسط نرمافزار مولتی سیم در کامپیوتر ترسیم و تست نمایید. (شکل 6-1)
در مدار زیر چه کمیت الکتریکی از مصرف کننده توسط رئوستا کنترل میشود؟ (شکل 7-1)
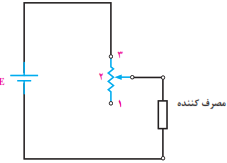
تفاوت رئوستا و پتانسیومتر را بنویسید.
کار گروهی (صفحهی 17 کتاب درسی)
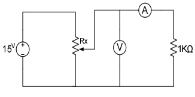
مدار شکل زیر را ببندید و با تغییر پتانسیومتر در 9 محل مقادیر جریان و ولتاژ را بخوانید و جدول زیر را کامل نمایید. (از پتانسیومتر 1000 * برای مقاومت متغیر استفاده کنید.) بهتر است مدار در نرمافزار مولتی سیم نیز تست شود. (شکل 8-1)
| 9 | 8 | 7 | 6 | 5 | 4 | 3 | 2 | 1 | ${{R}_{C}}(K\Omega )$ |
| $I(mA)$ | |||||||||
| $V(V)$ |
کار گروهی (صفحهی 18 کتاب درسی)
پایههای یک NTC را به یک اهممتر وصل کنید و مقاومت آن را یادداشت کنید. سپس آنرا به یک هویه روشن نزدیک کنید تا گرم شود در همین حالت مقاومت آن را دوباره اندازه بگیرید و با اندازه قبلی مقایسه کنید. همین آزمایش را با PTC نیز انجام دهید.
کار گروهی (صفحهی 18 کتاب درسی)
از یک مقاومت متغیر تابع نور دریافت و پس از آن با یک مولتیمتر تغییرات آن را در جدول زیر یادداشت نمایید و سپس مطابق جدول زیر شرایط را فراهم و توسط مولتیمتر مقدار مقاومت را تست و در جدول زیر یادداشت کنید.
| مقاومت | در نور طبیعی اتاق | در تاریکی | در نور زیاد |
کار گروهی (صفحهی 18 کتاب درسی)
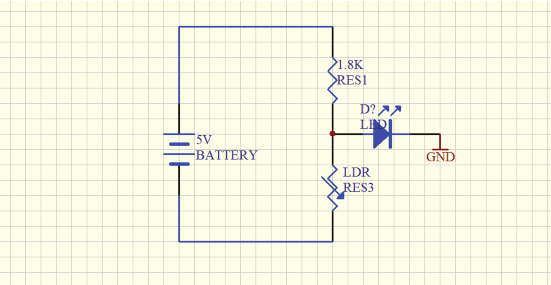
مدار زیر را بر روی برد بسته و تغییرات خروجی آن با تغییر شدت نور LDR یادداشت نمایید. توسط نرمافزار مولتی سیم نیز مدار را بسته و نتایج را با حالت تئوری مقایسه کنید. (شکل 9-1)
خازن (Capacitor):
خازن المانی است که انرژی الکتریکی را توسط یک میدان الکترواستاتیک در خود ذخیره میکند و تحت شرایطی این انرژی الکتریکی را آزاد میکند. خازنها به اشکال گوناگون ساخته میشوند که پر استفادهترین آنها در صنایع برق و الکترونیک خازنهای مسطح هستند. این نوع خازنها از دو صفحه هادی که بین آنها ماده عایقی قرار گرفته است تشکیل میشوند. هرگاه صفحات یک خازن به ولتاژی اتصال داده شوند بار الکتریکی در صفحات خازن ذخیره میشود و این شرایط تا زمانی که خازن خالی نشود باقی میماند. به عایق بین صفحات خازن دی الکتریک میگویند. زمان شارژ شدن و تخلیه (دشارژ) خازن به میزان ظرفیت خازن و جریان الکتریکی خازن بستگی دارد. از خازن برای فیلتر کردن و صاف کردن (حذف ولتاژهای ناخواسته و نویز) هم استفاده میشود.
تحقیق (صفحهی 19 کتاب درسی)
جدول زیر را تکمیل نمایید.
| خازن | ثابت | سرامیکی |
مشخصات و کاربرد | تصویر | |
|
|
|||||
| پلاستیکی |
|
||||
| الکترولیتی |
|
||||
| تانتالیوم |
|
||||
| عدسی |
|
||||
| متغیر | واریابل | علامت |
|
||
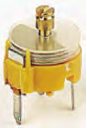
| تریمر | ظرفیت آنها با تغییر در یکی از عوامل سطح صفحات یا فاصله بین آنها تغییر میکند ظرفیت خازن تریمر با چرخاندن محور به وسیلهی پیچ گوشتی تغییر میکند. از خازنهای متغیر در گیرندههای رادیویی استفاده میشود. |
|
|||


یادداشت (صفحهی 20 کتاب درسی)
جدول زیر را تکمیل کنید.
| خازن | ظرفیت خازن | خازن | ظرفیت خازن | ولتاژ مجاز |
|
|
|
|||
|
|
|
|||
|
|
|
0.1 میکروفاراد | 100V |
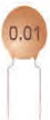
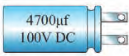
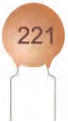
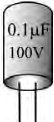
ولتاژ مجاز خازن:
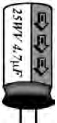
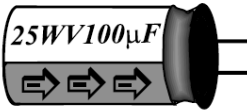
به حداکثر ولتاژی که میتوان به یک خازن اعمال کرد، بهطوری که خازن بتواند آن ولتاژ را تحمل کند، ولتاژ مجاز خازن گفته میشود. (ولتاژ کار) بهطور مثال، خازن الکترولیتی 100 میکرو فارادی زیر دارای ولتاژ مجاز 25 ولت میباشد (شکل 10-1)
ترجمه کنید (صفحهی 20 کتاب درسی)
A capacitor (originally known as a condenser) is a passive two-terminal electrical component used to store electrical energy temporarily in an electric field.
سلف (سیم پیچ):
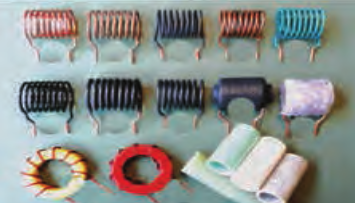
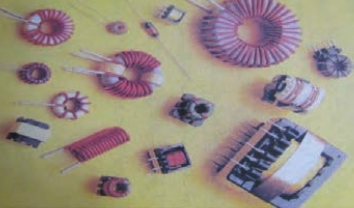
اگر مقداری سیم را به صورت حلقه دور هم بپیچیم یک سیم پیچ (سلف) ایجاد شده است، (دقیقاً مشابه آهنربای الکتریکی) برای بالا بردن اثر سلف میتوان داخل آن یک هسته از جنس آهن قرار داد. سلف هم مثل خازن انرژی الکتریکی را ذخیره میکند که میتوان از این انرژی استفاده کرد. از سلف برای فیلتر کردن و صاف کردن (حذف ولتاژهای ناخواسته و نویز) هم استفاده میشود (شکل 11-1).
|
|
|
ترانسفورماتور:
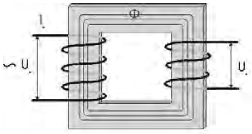
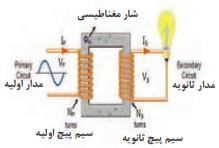
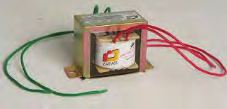
ترانسفورماتور وسیلهای است که انرژی الکتریکی را بهوسیله دو سیم پیچ و از طریق القای مغناطیسی از یک مدار به مداری دیگر منتقل میکند به این صورت که جریان جاری در مدار اولیه موجب بهوجود آمدن یک میدان مغناطیسی در اطراف سیم پیچ اول میشود. این میدان مغناطیسی به نوبه خود موجب بهوجود آمدن یک ولتاژ در مدار دوم میشود که با اضافه کردن یک بار به مدار دوم این ولتاژ میتواند به ایجاد یک جریان در ثانویه میانجامد. (شکل 12-1)
|
|
|
|
حسگر مادون قرمز (IR):
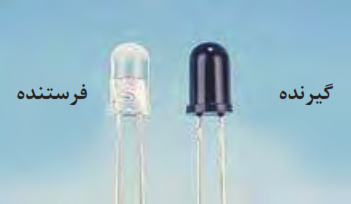
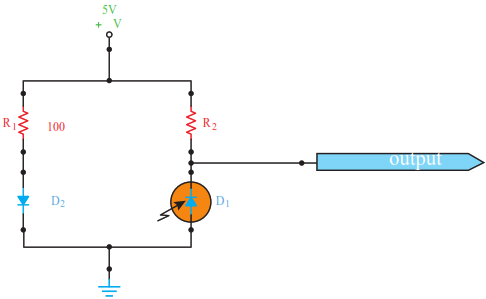
اساس کار حسگرهای مادون قرمز بر فرستادن یک موج (نور نامرئی) مادون قرمز و دریافت کردن یا نکردن همان نور است. هر چه حسگر گیرنده مادون قرمز، نور بیشتری دریافت کند ولتاژ خروجی آن کمتر میشود. پس هنگامیکه نور مادون قرمز از سمت فرستنده به گیرنده برسد ولتاژ نزدیک به صفر میشود و هنگامیکه نوری به گیرنده نرسد ولتاژ نزدیک به پنج ولت میشود نحوه اتصال این حسگرها در مدار، مانند شکل زیر است در شکل زیر ${{D}_{1}}$ گیرنده و ${{D}_{2}}$ فرستنده است شکل ظاهری این حسگرها شبیه LEDها است. (شکل 13-1)
|
|
|
دیود (Diode):
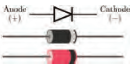
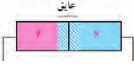
دیودها جریان الکتریکی را در یک جهت از خود عبور میدهند و در جهت دیگر در مقابل عبور جریان از خود مقاومت بالایی نشان میدهند. برای عبور جریان باید قطب مثبت پیل به آند و قطب منفی به کاتد وصل باشد. مقدار ولتاژی که باعث میشود تا دیود شروع به هدایت جریان الکتریکی نماید ولتاژ آستانه نامیده میشود که چیزی حدود 0/6 تا 0/7 ولت است. از طرف دیگر دیود قطعه الکترونیکی است که از به هم چسباندن دو نوع ماده n و p هر دو از جنس (سیلیسیم یا ژرمانیم) نیمه هادی نوع N دارای بار منفی و نیمه هادی نوع P دارای بار مثبت است.
تحقیق (صفحهی 23 کتاب درسی)
جدول زیر را تکمیل نمایید.
| دیود | انواع دیود | کاربرد | علامت مشخصه | تصویر |
| دیود معمولی |
|
|||
| دیود زنر | دیود زنر در بایاس موافق مانند یک دیود معمولی یکسوکننده عمل میکند، در بایاس مخالف، دیود زنر در ولتاژ معینی هادی میشود که آن را ولتاژ زنر مینامند. |
|
||
| دیود نوری |
|
|||
| دیود شاتکی |
|
|||
| فتو دیود |
|
|
||
| دیود خازنی |
|
|||
| دیود تونلی |
|



کار گروهی (صفحهی 24 کتاب درسی)
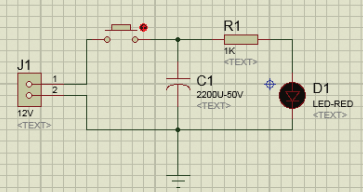
مدار زیر را بر روی برد بورد بسته و نتیجه را یادداشت نمایید. درستی عملکرد مدار را توسط نرمافزار مولتی سیم نیز بررسی نمایید (شکل 14-1).
کار گروهی (صفحهی 24 کتاب درسی)
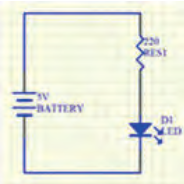
با استفاده از یک مقاومت $220\Omega $ و یک دیود نوری مدار زیر را بر روی بردبورد بسته و پس از آن مقدار مقاومت را تغییر داده و تغییرات مشاهده شده در خروجی مدار را یادداشت نمایید. (شکل 15-1)
گفتگو کنید (صفحهی 24 کتاب درسی)
جدول زیر را تکمیل نمایید.
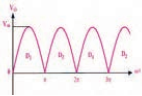
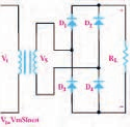
| یکسوسازهای دیودی | نیمموج | کاربرد | خروجی | مدار |
| تمام موج با ترانس سر وسط |
|
|||
| تمام موج پل |
|
ترجمه کنید (صفحهی 25 کتاب درسی)
In electronics, a diode is a two-terminal electronic component that conducts primarily in one direction (asymmetric conductance); it has low (ideally zero) resistance to the flow of current in one direction, and high (ideally infinite) resistance in the other. A semiconductor diode, the most common type today, is a crystalline piece of semiconductormaterial with a p n junction connected to two electrical terminals.
رگولاتور (Regulator):
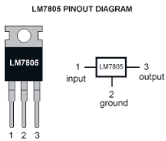
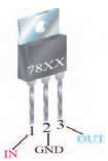
این قطعه ثابت کننده ولتاژ در یک مقدار خاص میباشد. از این قطعه میتوان برای تثبیت ولتاژ دلخواه استفاده کرد. این قطعه دارای 3 پایه (ورودی - مشترک - خروجی) میباشد و میزان ولتاژ خروجی آن دو رقم آخر شماره آن است. نحوه اتصال رگولاتور در مدار به این صورت است که سر مثبت ولتاژ داده شده به پایهی ورودی، سر منفی ولتاژ داده شده به پایهی مشترک و مثبت ولتاژ خروجی رگولاتور را از پایه خروجی و منفی آن را از پایه مشترک میگیریم. محدوده ولتاژ ورودی آیسیهای رگولاتور سری 78XX بین 2 تا 10 ولت بیش از ولتاژ خروجی آن است. بهدلیل تولید حرارت زیاد توسط رگولاتور در حین کار، باید از خنککننده جهت جلوگیری از خراب شدن رگولاتور استفاده نمود. (شکل 16-1)
|
|
|
گفتگو کنید (صفحهی 25 کتاب درسی)
جدول زیر را تکمیل نمائید.
| رگولاتور | ثابت | کاربرد | روش نامگذاری | مثال | ولتاژ خروجی | |
| مثبت | L7818 | 18V | ||||
| منفی | 79XX | |||||
| متغیر | بهوسیله این رگولاتورها میتوان ولتاژ خروجی را کنترل کرد. | |||||
پروژه (ساخت آداپتور) (صفحهی 26 کتاب درسی)
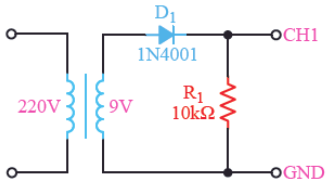
در این آزمایش با اتصال یک دیود به ثانویه ترانسفورماتور، جریان مستقیم دریافت میکنیم، وجود یک خازن ظرفیت بالا در خروجی میتواند کیفیت بهتری ایجاد نماید. به کمک مربی مدار زیر را بسته و توسط وسیلهای به نام اسیلوسکوپ ولتاژ خروجی را مشاهده و نتایج را بنویسید.
قطعات مورد نیاز: ترانسفورماتور کاهنده خازن یک میکرو فاراد مقاومت دوازده کیلو اهم چهار تا دیود 1N4007 یا یکی از انواع آیسیهای پل دیودی.
راهنمایی: در ابتدای کار ترانس برق متناوب 220 ولت را به متناوب 13/75 ولت کاهش میدهد. در ادامه پل دیودی، ولتاژ متناوب AC را به ثابت DC تبدیل میکند و بعد از آن خازن صافی موازی شده با بار، برای رگوله کردن تقریبی مدار استفاده می شود و بعد از آن برای ثابت نگه داشتن ولتاژ از مقاومت بار استفاده میکنیم. (شکل 17-1)
کار گروهی (صفحهی 26 کتاب درسی)
1-29 یک رگولاتور 7805 بر روی برد قرار داده و پس از آن ورودی منبع تغذیه را به پایههای ورودی رگولاتور وصل کرده و سپس با یک مولتیمتر مقدار خروجی ولتاژ آن را اندازه بگیرید. مقدار ورودی را افزایش داده و باز هم خروجی را اندازهگیری نمایید.
ترانزیستور:
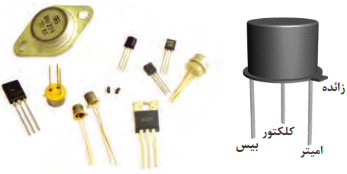
ترانزیستور در انواع و اندازههای مختلفی برای کارهایی مثل سوئیچ (قطع و وصل کردن جریان مثل کلید) و تقویتکنندگی مورد استفاده قرار میگیرد. این قطعه الکترونیکی دارای سه پایه بیس B، کلکتور C و امیتر E میباشد. توسط جریان بیس میتوان جریان کلکتور را کنترل کرد. بهعنوان مثال اگر به بیس هیچ ولتاژی اعمال نشود، جریانی از آن عبور نخواهد کرد و در نتیجه از کلکتور هم جریانی نمیگذرد، اما با دادن ولتاژ کافی به بیس (بایاس بیس ترانزیستور) دیود بیس - امیتر هادی میشود و در نتیجه جریان کلکتور امیتر هم جاری میشود.
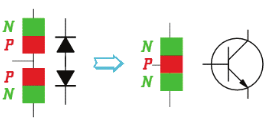
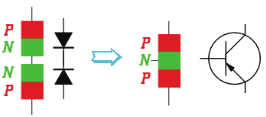
ترانزیستور معمولی، یک المان سه قطبی معمولی است که از سه عدد نیمه هادی نوع N و P تشکیل شده است. این نیمه هادیها به دو شکل میتوانند در کنار هم قرار گیرند.
الف) دو نیمه هادی نوع N در دو طرف و یک نیمه هادی نوع P در وسط قرار میگیرند که در این حالت ترانزیستور را NPN مینامند.
ب) دو نیمه هادی نوع P در دو طرف و یک نیمه هادی نوع N در وسط قرار میگیرند که در این حالت ترانزیستور را PNP مینامند. (شکل 18-1)
|
|
|
|
|
|
فعالیت کارگاهی (صفحهی 27 کتاب درسی)
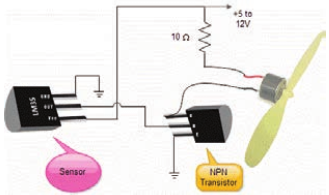
مدار زیر را بسته و آزمایش کنید. (وسایل مورد نیاز: آیسی LM35، ترانزیستور NPN، مقاومت 10 اهم و موتور 5 ولت) (شکل 19-1)
ترانزیستور TiP41 و TiP42
ترانزیستور TiP41 از نوع NPN و ترانزیستور TiP42 از نوع PNP بوده و حداکثر جریان 6 آمپر و ولتاژ 100 ولت را میتواند تحمل کند.
کار گروهی (صفحهی 28 کتاب درسی)
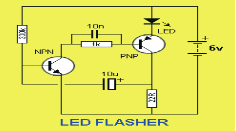
با استفاده از دو ترانزیستور TiP41 و TiP42 مدار زیر که مدار چشمکزن است بر روی برد بورد بسته و نتیجه را یادداشت نمائید. (شکل 20-1)
ترجمه کنید (صفحهی 28 کتاب درسی)
A transistor is a semiconductor device used to amplify or switch electronic signals and electrical power. It is composed of semiconductor material with at least three terminals for connection to an external circuit.
مدارهای مجتمع (آیسی):
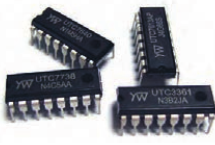
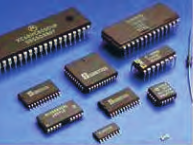
مدارهایی شامل مجموعهای از ترانزیستور، مقاومت و خازن است که مستقلاً برای کاری خاص در یک بستهبندی کوچک ساخته میشوند. آیسیها میتوانند پایههای متعدد داشته باشند (از 3 پایه تا بیش از 100 پایه) (شکل 21-1)
|
|
|
|
سیگنال آنالوگ و دیجیتال:
سیگنال به یک سری اطلاعات گفته میشود که قرار است انتقال داده شوند تا کاری انجام شود یا چیزی کنترل شود. حال این اطلاعات میتواند بهصورت اطلاعات اصلی باشد مثل حرف زدن ما با هم و میتواند بهصورت کدبندی باشد مثل فشردن یک کلید، که کلید از حالت خاموش (صفر) به حالت روشن (یک) میرود. بهعنوان مثال برای باز کردن درب خانه میتوان بهصورت آنالوگ گفت برو در را باز کن و هم میتوان بهصورت دیجیتال کلید درب بازکن را فشرد، از مزایای سیگنال دیجیتال میتوان به امنیت بالا و قابلیت پردازش آن اشاره کرد.
مفهوم بیت و بایت: در سیگنال دیجیتال یا مقدار صفر داریم یا مقدار یک، به این مقادیر یک بیت اطلاعات میگویند. پس یک بیت برابر مقدار صفر یا یک میباشد. به هر هشت بیت یک بایت میگویند.
مبنای 2: تاکنون عددی که با آن کار میکردیم مبنای 10 بود، به این صورت که ده رقم برای محاسبه داشتیم و بیش از آن را با اعدادی با توانهای ده بیان میکردیم (دسته یکی دهتایی صدتایی هزارتایی) اما بهدلیل سهولت در پردازش اطلاعات دیجیتالی توسط کامپیوتر و سیستمهای کنترلی از مبنای 2 استفاده میشود. مبنای 2 به این صورت است که فقط دو رقم صفر و یک برای محاسبات داریم.
گفتگو کنید (صفحهی 29 کتاب درسی)
جدول زیر را تکمیل کنید.
| گیتهای منطقی | AND | کاربرد | جدول صحت | جبر بول | سمبل استاندارد | سمبل انگلیسی | مدار کلیدی | شماره IC |
|
|
||||||||
| OR |
|
|||||||
| NOT | SN7404 | |||||||
| BUFFER | ||||||||
| NAND |
|
|||||||
| NOR | ||||||||
| XOR | $Y=A\oplus B=A\overline{B}+\overline{A}B$ |
|
SN7486 | |||||
| XNOR |
|


کار گروهی (صفحهی 30 کتاب درسی)
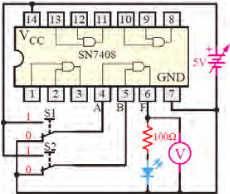
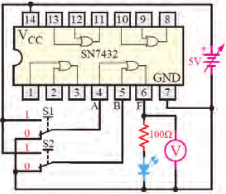
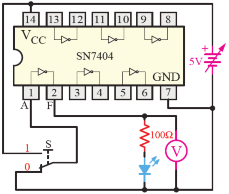
بهترتیب توسط آیسیهای 7408 و 7432 و 7404 مدارهای زیر را ببندید و نتایج را با جداول بالا مقایسه کنید. (شکل 22-1)
|
|
|
|
میکروکنترلر:
به آیسیهایی که قابل برنامهریزی میباشد و عملکرد آنها از قبل تعیین شده، میکروکنترلر گویند. میکروکنترلرها دارای ورودی خروجی و قدرت پردازش میباشد. این آیسیها حکم یک کامپیوتر در ابعاد کوچک و قدرت کمتر را دارند. بیشتر این آیسیها برای کنترل و تصمیمگیری استفاده میشود چون طبق الگوریتم برنامهی آن عمل میکند این آیسیها برای کنترل مدارهای الکترونیکی مورد استفاده در کارخانهها بهکار میرود. امکانات میکروکنترلرها یکسان نیست و هر کدام امکانات خاصی را دارا میباشند.
میکروکنترلرها انواع مختلفی دارند که سه خانواده Pic - AVR - 8051 از مشهورترین خانواده میکروکنترلرها میباشند.
پردازندههای AVR
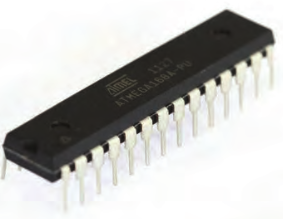
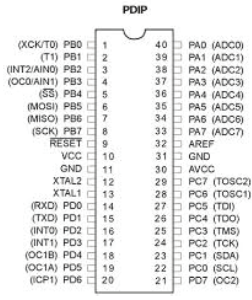
این سری از میکروکنترلرها اولین بار در سال 1996 توسط شرکت Atmel به بازار ارائه شد. پردازنده مرکزی این میکروکنترلرها 8 بیتی برپایه معماری RISC میباشد. این میکروکنترلرها دارای 32 رجیستر 8 بیتی همه منظوره، که مستقیماً به واحد ALU اتصال دارند میباشند. (شکل 23-1)
|
|
|
نحوهی پروگرام کردن میکروکنترلر ATmega16:
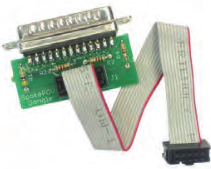
پروگرامرها دستگاههایی هستند که میتوانند برنامه زبان C نوشته شده در نرمافزار CodeVision را بر روی حافظه میکروکنترلرهای AVR منتقل نمایند. اطلاعات بهوسیلهی یک کابل از طریق پورت Serial یا Parallel به بخش سختافزار منتقل میشوند.
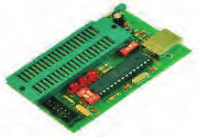
دو روش مختلف جهت برنامهریزی تراشههای AVR وجود دارد که برنامهریزی موازی و سریال (حالت) ISP نامیده میشوند. در حالت موازی تراشهی موردنظر در سوکت پروگرامر قرار داده میشود. در این روش لازم است تا ولتاژ 12 + ولت به پایه RESET اعمال گردد.
ارتباط بین پروگرامر و تراشه موردنظر نیز همانطور که از اسمش پیداست به کمک دستورات برنامهنویسی موازی برقرار میشود و به همین دلیل سرعت برنامهریزی در این روش دو برابر سریعتر از حالت ISP است.
برخلاف روش ISP که بعضی از انواع AVR از آن پشتیبانی نمیکنند، روش برنامهریزی موازی میتواند برای انواع AVR بهکار برده شود. بنابراین بهطور کلی از این روش در مواردی که تولید انبوه موردنظر است استفاده میگردد. (شکل 24-1)
|
|
|
ترجمه کنید (صفحهی 31 کتاب درسی)
A microcontroller is a small computer on a single integrated circuit containing a processor core, memory, and programmable input/output peripherals
فعالیت کارگاهی (صفحهی 32 کتاب درسی)
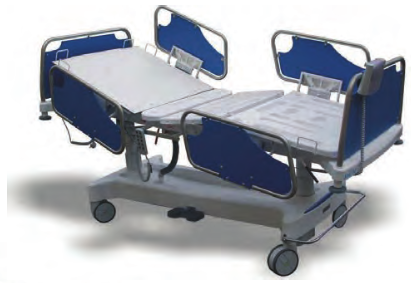
تنظیم ارتفاع و شکنهای تختهای بیمارستانی همیشه بهعنوان یکی از مهمترین چالشها در بحث خدمات بیمارستانی مطرح بوده بهطوریکه انجام آن توسط پرستار یا همراهان بیمار همیشه با مشکلاتی همراه بوده و رسیدن به یک راه حل مناسب میتواند در ارایه خدمات بهتر موثر باشد. به نظر شما چگونه میتوان مکانیزمی طراحی نمود تا این کار بهراحتی انجام گیرد؟
با کمی تغییر در طراحی مکانیزم تختهای بیمارستانی میتوان روشهای جایگزین مناسبی را برای مدلهای قبلی که همواره با مشکلات متعددی روبهرو بوده پیشنهاد داد. پس از ساخت مکانیزم تخت بیمارستانی با قابلیت تا شوندگی:
- مرحله اول: استفاده از کلید سه حالته دستی برای کنترل موتور در سیستم حرکتی است. (کنترل بالا و پایین رفتن تخت به کمک یک کلید سه حالته) و با استفاده از مدار کنترل توسط دو رله و دو ترانزیستور برای تغییر جهت حرکت موتور.
- مرحله دوم: کنترل خودکار سیستم بالا و پایین رونده تخت و فیدبک مکانی سیستم حرکتی بهکمک حسگرهای میکروسوییچ و کنترل آن با یک میکروکنترلر و درایور مناسب.
- مرحله سوم: کنترل بهوسیلهی یک تلفن همراه هوشمند با ارتباط بلوتوث و یک نرمافزار کنترلی نصب شده روی گوشی تلفن همراه (البته سخت افزار مورد نیاز نیز طراحی و روی تخت نصب می گردد.) (شکل 25-1)
|
|
|
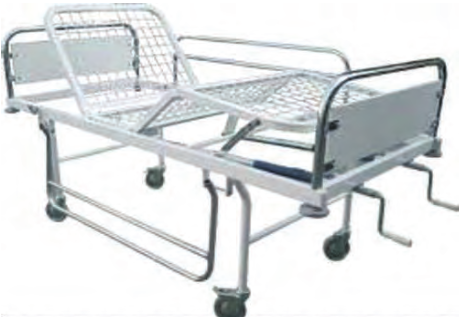
مرحله اول:
الف) روش کنترل ساده با استفاده از کلید و موتور الکتریکی:
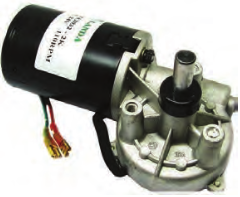
یکی از روشهای تنظیم شکن تخت استفاده از یک منبع جریان الکتریکی و چرخاندن میله با استفاده از موتور الکتریکی است. در این روش با استفاده از یک موتور الکتریکی و یک منبع ولتاژ مناسب و یک کلید سه حالته میتوان بالا و پایین رفتن شکن تخت را به آسانی و بهکمک یک کلید انجام داد. البته لازم است تا یک مکانیزم مناسب با نصب یک موتور dc گیربکسدار با ولتاژ کار 12 ولت، توانی در حدود 10 وات و با سرعتی حدود 100 دور در دقیقه (rpm) طراحی و ساخته شود. در شکل زیر موتور و کلید مناسب دیده میشوند. (شکل 26-1)
|
|
|
|
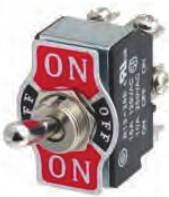
ب) کنترل حرکت موتور و تغییر جهت چرخش موتور با استفاده از دو ترانزیستور / دو رله:
یک موتور DC معمولی (با جریان مصرفی پایین) را میتوان با یک ترانزیستور راهاندازی نمود ولی برای راهاندازی موتورهای DC با جریان بالا یا موتورهای (مثل موتور کولر آبی) باید با کمک رله راهاندازی شوند. البته باید توجه داشته باشید که راهاندازی رله، خود نیازمند راهاندازی توسط ترانزیستور است برای راهاندازی یک موتور در وضعیت چپ گرد و راست گرد به دو ترانزیستور و دو رله نیاز داریم. برای این کار ابتدا هر دو رله را توسط دو ترانزیستور سوئیچ مینماییم.
موتور به پایههای مشترک دو رله وصل شده و پایههای NC و NO بهترتیب به یکدیگر وصل میشوند و نهایتاً به مثبت و منفی باتری متصل میگردند با کنترل ورودیهای بیس ترانزیستور میتوان موتور را در وضعیت خاموش/ روشن/ چپ گرد/ راست گرد کنترل نمود. (شکل 27-1)
|
|
|
|
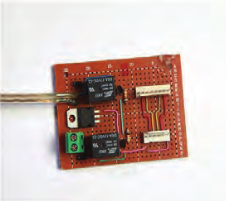
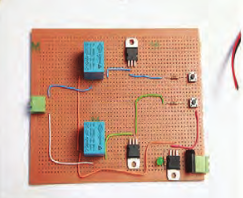
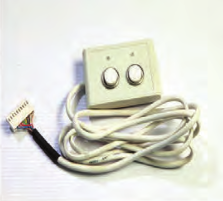
نحوه راهاندازی مکانیزم حرکتی تخت توسط ریموت کنترلر:
در این مبحث قصد داریم مدار کنترلی سادهای را طراحی نماییم که با یک ریموت کنترلر دو جهت چرخش بالا و پایین تخت را کنترل نماییم. برای این منظور شما با قطعات الکترونیکی آشنا شدهاید در این مبحث با نحوه اتصالات و راهاندازی مدار هر قسمت بهصورت گام به گام آشنا شده و پیش میرویم. (شکل 28-1)
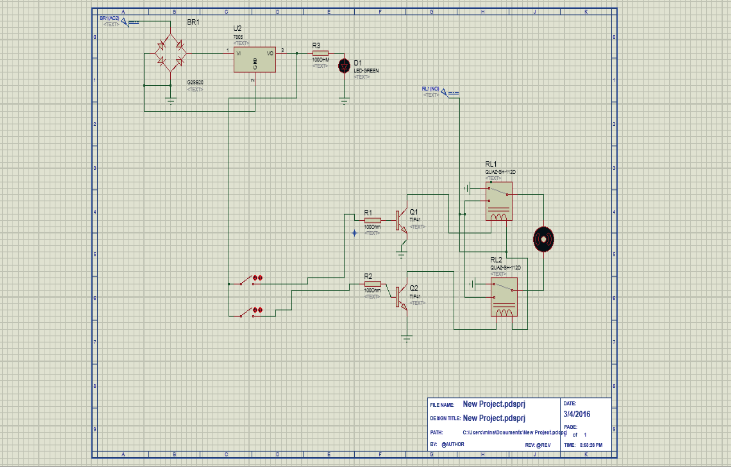
فعالیت کارگاهی (صفحهی 34 کتاب درسی)
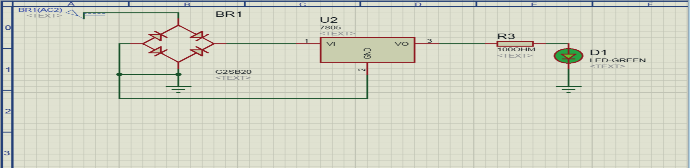
1- راهاندازی مدار تغذیه
برای این منظور از دو قطعه پل دیود و رگولاتور برای راهاندازی مدار که دو عملکرد کنترل جهت ولتاژ و مقدار ولتاژ را بر عهده دارند استفاده شده است.
مدار زیر را بر روی فیبر سوراخدار بسته و تغییرات خروجی آن را یادداشت نمایید.
قطعات مورد نیاز: 1- پل دیود 2- رگولاتور 3- سوکت مخابراتی 2پین 4- مقاومت 1 کیلواهم 5- LED (شکل 29-1)
2- راهاندازی مدار راهانداز موتور
برای راهاندازی موتور DC استفاده شده در این پروژه از دو قطعه ترانزیستور (جهت تقویت جریان) و رله (سوئیچینگ) استفاده میکنیم.
در این بخش شما باید قسمت کنترلی موتور خودرا پیادهسازی کرده و ارتباط آن با ریموت کنترلر را برقرار نمایید.
قطعات مورد نیاز: 1- رله 5 ولت دوکنتاکت 2- دو ترانزیستور Tip41 3- مقاومت 1/2 کیلو اهم 4- سوکت مخابراتی 2 پین
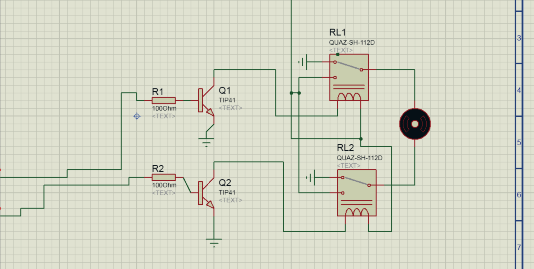
پس از برقراری ارتباط قطعات با یکدیگر ، یکی از پایههای Base ترانزیستور را فعال کنید تا نحوه عملکرد موتور را مشاهده نمایید.
3- راهاندازی ریموت کنترلر و برقراری ارتباط بین ریموت با ترانزیستور:
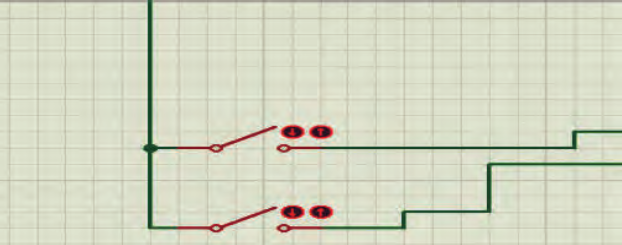
برای فعالسازی پایههای Base ترانزیستورها و کنترل جهت چرخش موتورها از دو کلید فشاری معمولی میتوانیم استفاده نماییم. برای این منظور دو عدد کلید بر روی یک فیبر مسی لحیم کرده و به پایه ورودی آن مقدار ولتاژ 5 ولت وصل مینماییم و پس از آن پایه خروجی کلید را به ولت وصل مینماییم و پس از آن پایه خروجی کلید را به Base ترانزیستورها متصل میکنیم با هر بار فشار دادن کلیدها پایه Base ترانزیستور فعال شده و موتور شروع به چرخش میکند. (شکل 31-1)
مرحله دوم:
نحوهی راهاندازی مکانیزم حرکتی تخت بیمار با یک میکروکنترلر و درایور مناسب توسط ریموت کنترلر:
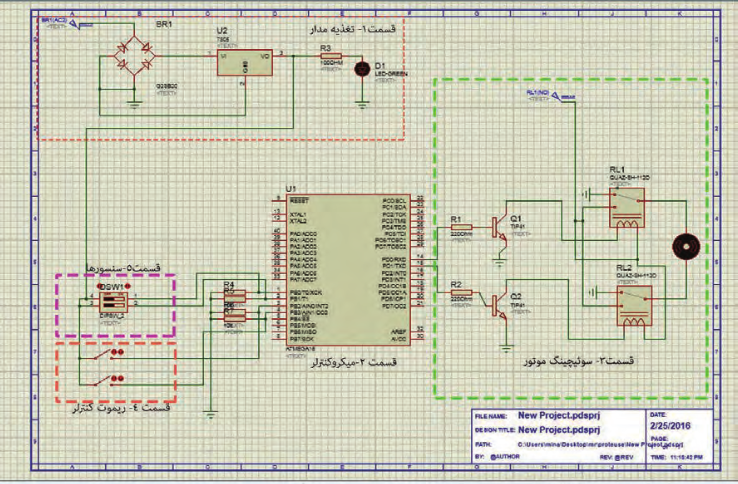
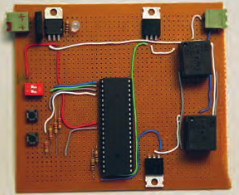
برای راهاندازی یک سیستم حرکتی تخت در دو جهت پایین و بالا، همانگونه که در تصویر نیز مشاهده میکنید به یک مدار راهانداز موتور DC، میکروکنترلر جهت پردازش اطلاعات و کنترل خروجیهای مدار، حسگرهای ورودی و مدار تغذیه موردنیاز میباشد. هماکنون باید مدار فوق را پیادهسازی و بعد از پروگرام نمودن آن نحوه عملکرد مدار را مشاهده نمایید. (شکل 32-1)
فعالیت کارگاهی (صفحهی 36 کتاب درسی)
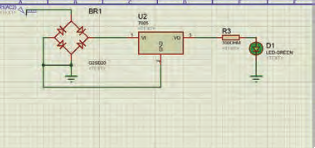
قسمت اول، تغذیه مدار
در این قسمت از مدار برای تثبیت میزان ولتاژ و جهت جریان از دو قطعه پل دیود و رگولاتور استفاده شده است.
مدار زیر را بر روی فیبر سوراخ دار بسته و تغییرات خروجی آن را یادداشت نمایید.
قطعات مورد نیاز: 1- پل دیود 2- رگولاتور 3- سوکت مخابراتی 2 پین 4- مقاومت 1 کیلواهم 5- LED (شکل 33-1)
قسمت دوم، میکروکنترلر:
همانگونه که در مبحث میکروکنترلر توضیح داده شد، میکروکنترلر مهمترین قسمت اصلی یک مدار میباشد که وظیفه دریافت اطلاعات ورودی مدار پردازش و اجرای دستورات کنترلی را بر عهده دارد. در این مرحله شما باید میکروکنترلر خود را بر روی برد قرار بدهید.
در این بخش شما باید قسمت پایه آیسی میکرو را بر روی برد قرار داده و پس از آن پایههای ولتاژ آن را وصل کرده و پروگرام نمایید.
قطعات مورد نیاز: 1- پایه آیسی 40 پین 2- سوکت مخابراتی 6 پین 3- میکروکنترلر Atmega16
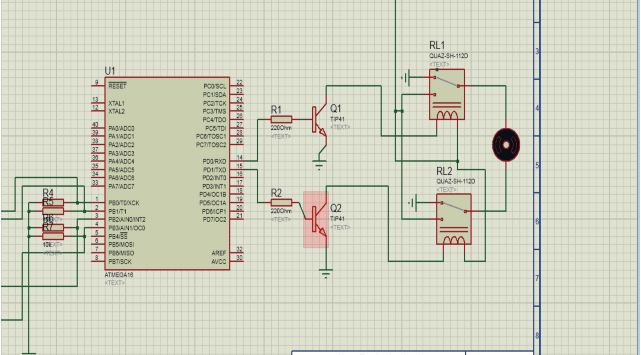
قسمت سوم، مدار راهانداز موتور:
همانگونه که در تصویر فوق مشاهده میکنید برای راهاندازی موتور DC در دو جهت به یک قطعه راهانداز احتیاج داریم. برای این منظور از دو رله DC دو کنتاکته 5 ولت استفاده شده است. همچنین برای تقویت جریان مورد نیاز موتور از دو ترانزیستور Tip41 استفاده شده است.
در این بخش شما باید قسمت کنترلی موتور خود را پیادهسازی کرده و ارتباط آن با میکروکنترلر را برقرار نمایید.
قطعات مورد نیاز: 1- رله 5 ولت دوکنتاکت 2- دو ترانزیستور Tip41 3- مقاومت 1/2 کیلو اهم 3- سوکت مخابراتی 2 پین
قسمت چهارم، ریموت کنترلر:
ریموت کنترلر استفاده شده در این پروژه یک ریموت بسیار ساده میباشد که شما میتوانید با دو کلید فشاری این ریموت را طراحی نمایید. برای این منظور دو عدد کلید فشاری را بر روی یک فیبر سوراخ دار لحیم کرده و یک پایه آنرا بهصورت pull Down (یک سر مقاومت به GND) متصل نمایید. پس از این کار خروجی کلیدها را با دو سیم به پایههای PB2 و PB3 میکرو متصل نمایید و یا همچنین میتوان برای راهاندازی این ریموت در ابتدا پایههای مورد استفاده شده میکروکنترلر که بهعنوان ورودی ریموت استفاد شده است را با مقاومت بهصورت Pull down وصل کرد. (شکل 35-1)
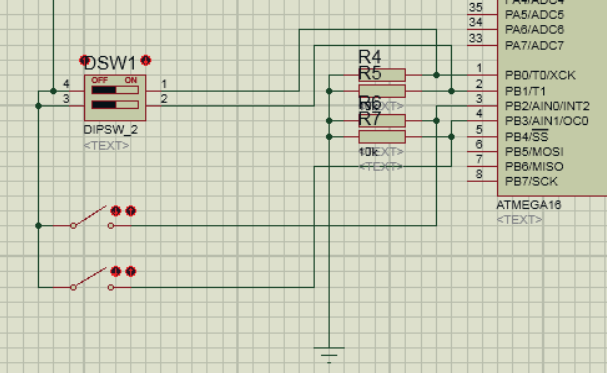
قسمت پنجم، سنسور:
برای جلوگیری بیش از حد بالا و پایین آمدن تخت از دو سنسور DIP Switch بر روی تخت استفاده شده است.
خروجی این سنسورها برای مثال به پایههای PB0 و PB1 میکرو متصل شدهاند در صورت بیش از حد بالا آمدن تخت سنسور فعال شده و باعث تغییر وضعیت پایه میکرو میشود در این صورت حرکت متوقف خواهد شد. همانند همین الگوریتم برای آن یکی سنسور نیز باید در نظر گرفته شود. (شکل 36-1)
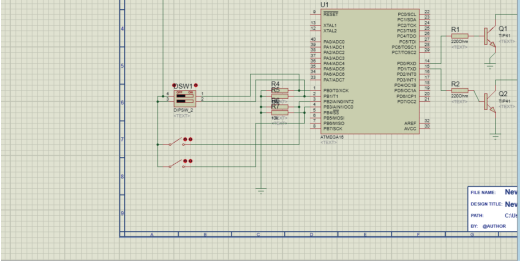
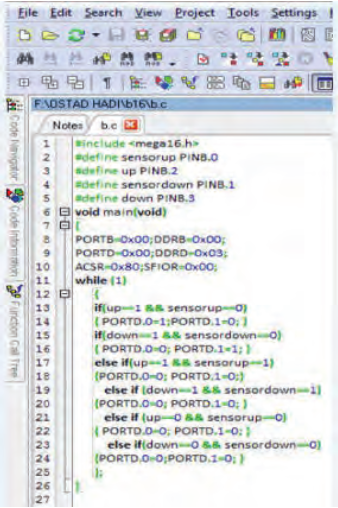
با نوشتن یک برنامه ساده برای یک میکروکنترلر ATmega16 برنامهپذیر از خانواده AVR که میتواند اطلاعات تعداد زیادی سنسور را دریافت نماید و پس از بررسی و تحلیل، فرمان لازم جهت کنترل مکانیزم حرکتی یعنی موتور را صادر نماید. در اینجا دو عدد سنسور میکروسوئیچ در ابتدا و انتهای محدوده چرخش موتور وصل شده است و خروجی این دو سنسور نیز به یکی از پورتهای میکروکنترلر مثلاً PB1 و PB2 و برای کنترل حرکت موتور که از دو عدد رله/ ترانزیستور بهعنوان درایور استفاده شده است از یکی دیگر از پورتهای میکروکنترلر مثلاً PD1 و PD0 استفاده میکنیم. در شکل زیر نحوه اتصال مدار ترسیم شده است و در ادامه یک برنامه ساده برای راهاندازی موتور با کنترل جهت و محدوده چرخش آن ارائه میگردد که با باز کردن نرمافزار کد ویژن و نوشتن برنامه توسط هنرآموز و سپس پروگرام کردن برنامه بر روی میکروکنترلر آن را بر روی مدار قرار داده و تست میکنید. (شکل 37-1)
|
|
|
مرحله سوم:
کنترل به وسیلهی تلفن همراه توسط ماژول بلوتوث (شکل 38-1)
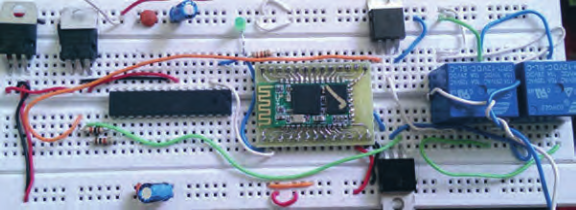
در این مرحله از کار توسط بلوتوث و ارتباط با موبایل میتوان کنترل جهت چرخش موتور و در نتیجه حرکت شکن تخت به سمت بالا و پایین را در اختیار گرفت.
BLUETOOTH
با پیشرفت تکنولوژی، ارتباطات بیسیم بالاخره جایگزین روشهای ارتباطی سابق شد. بلوتوث هم یکی از همین روشهای ارتباطی است که بهطور خودکار عمل می کند و در چند سال اخیر استفاده از آن گسترش یافته است.
بزرگترین نکته مثبت بلوتوث این است که میتواند ارتباطی بیسیم، ارزان و خودکار بین دستگاههای الکترونیکی برقرار کند. البته روشهای دیگری هم برای برقراری ارتباط بدون سیم وجود دارند، مانند WI-FI یا ارتباط IR) INFRARED) اشعه مادون قرمز.
بلوتوث در حقیقت نام تجاری برای شبکههای بیسیم شخصی (PAN) است که با استاندارد 802,15,1IEEE هم شناخته میشود. بلوتوث با استفاده از یک فرکانس برد کوتاه رادیویی (بدون نیاز به مجوز) و ایمن امکان ارتباط و تبادل اطلاعات بین دستگاههایی چون کامپیوترهای جیبی، تلفنهای همراه، کامپیوترهای شخصی و laptop، چاپگرها، دوربینهای دیجیتال و دستگاههای بازی کامپیوتری را فراهم میآورد.
بلوتوث یک استاندارد رادیویی و پروتکل ارتباطی برای مصارف با توان پایین و برد کوتاه (1متر، 100 متر) میباشد که با نصب یک میکرو چیپ ارزانقیمت در دستگاهها فعال میشود. دستگاههایی که در حدفاصل مجاز از یکدیگر قرار دارند میتوانند با استفاده از بلوتوث با یکدیگر ارتباط برقرار کنند. از آنجایی که این دستگاهها از یک سیستم ارتباطی رادیویی استفاده میکنند احتیاجی به خط دید مستقیم بین آنها وجود ندارد و حتی میتوانند در اتاقهای مجزا از هم باشند.
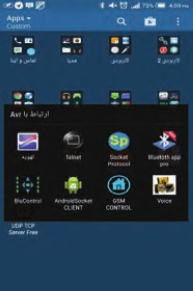
در این قسمت پس از نوشتن برنامه توسط نرمافزار کد ویژن که فیلم آن در سیدی همراه آمده است و پروگرام کردن آیسی میکروکنترلر مشابه حالت قبل، بایستی اپلیکیشن بلوتوث ( ) را که از سیدی همراه یا اینترنت تهیه کرده ایم بر روی تلفن همراه نصب کرده و پس از باز کردن اپلیکیشن بهترتیب مراحل زیر را بر روی تلفن همراه انجام میدهیم: (شکلهای 41-1 تا 48-1)
مرحلهی 1: در اینجا اپلیکیشن بلوتوث را انتخاب میکنیم توجه: حتماً بایستی بلوتوث تلفن همراه روشن باشد.
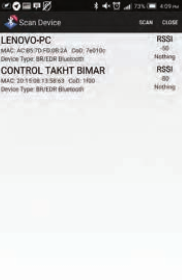
مرحلهی 2: در این قسمت پس از جستجوی دستگاهها، ماژول بلوتوث که ما به اسم کنترل تخت بیمار نامگذاری کردهایم انتخاب میکنیم.
مرحلهی 3: کنترل تخت بیمار را انتخاب میکنیم
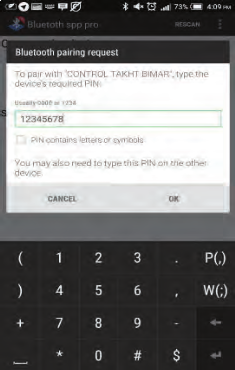
مرحلهی 4: در این قسمت از ما کد میخواهد که قبلاً تعریف شده و از اعداد 12345678 وارد میکنیم.
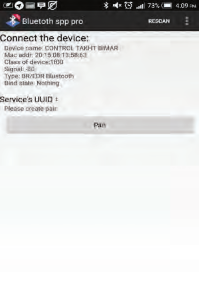
مرحلهی 5: استفاده از کد به این دلیل است که دسترسی به کنترل تخت در اختیار همه نباشد.
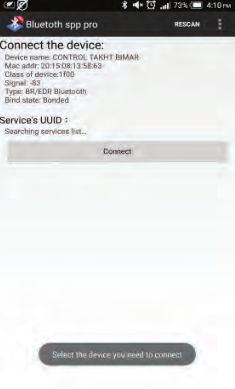
مرحلهی 6: در این قسمت با کلیک بر روی connect به ماژول وصل میشویم.
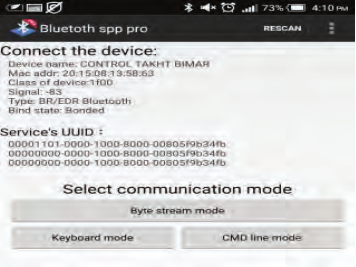
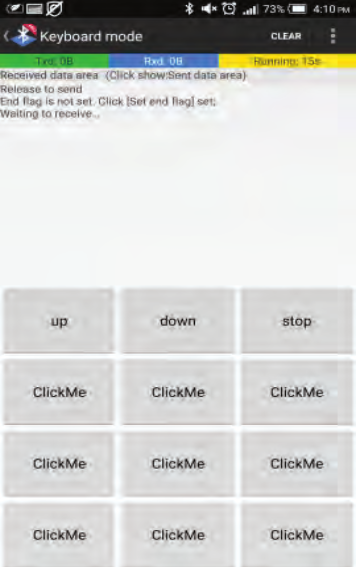
مرحلهی 7: در این قسمت ما انتخاب میکنیم که با زدن کد، تخت را کنترل کنیم (cmd line mode) و یا اینکه بر روی کلید up و یا down کلیک کرده و آن را بالا و پایین ببریم (keyboard mode)
مرحلهی 8: در این مرحله میتوان بر روی up جهت حرکت به سمت بالا و یا Down جهت حرکت به سمت پایین و یا stop جهت متوقف کردن حرکت استفاده کرد.
طریقه کدنویسی برای ماژول بلوتوث
مرحله 1:
اجرا کردن برنامه کدویژن (کدویژن یک کامپایلر محسوب میشود که دستورات نوشته شده به زبان سی را به منطق میکرو تبدیل میکند)
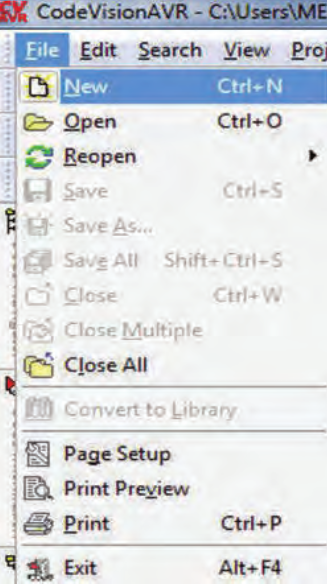
مرحله 2:
باز کردن یک پروژه جدید طبق مراحل مشخص شده در تصویر:
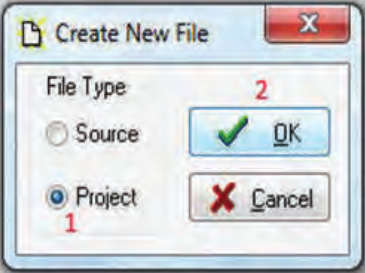
مرحله 3:
پس از انتخاب گزینه بالا یک پنجره باز میشود که باید بهصورت زیر انتخاب انجام شود.
مرحله 4:
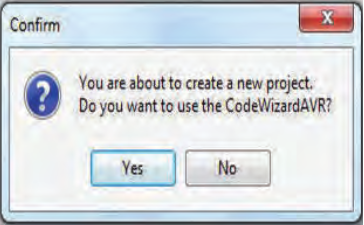
سپس در پنجره بعدی از ما پرسیده میشود که به دستیار کدنویسی نیاز داریم یا خیر؟ که ما از آن برای راحتی کار استفاده میکنیم:
مرحله 5:
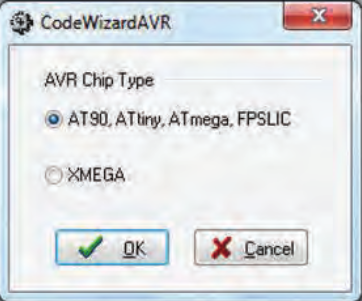
سپس چون میخواهیم برای یکی از میکروهای سری اتمگا برنامهنویسی کنیم در پنجره جدید باید گزینه بالا را مطابق شکل زیر انتخاب و تأیید کنیم.
مرحله 6:
صفحهای جدید باز میشود که همان دستیار برنامهنویسی است. با توجه به اعداد مشخص شده مقادیر مانند شکل تعیین میگردد.
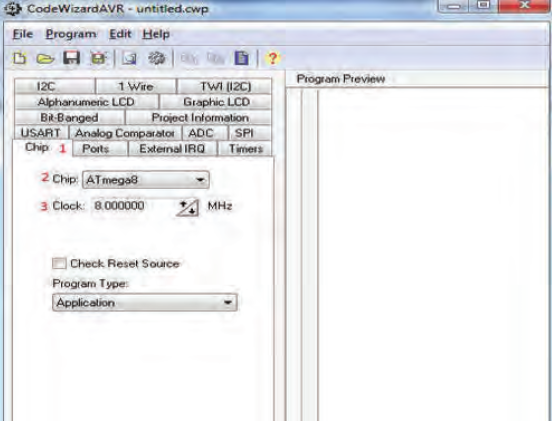
در این مرحله نوع میکرو و فرکانس کاری آن تعیین میگردد:
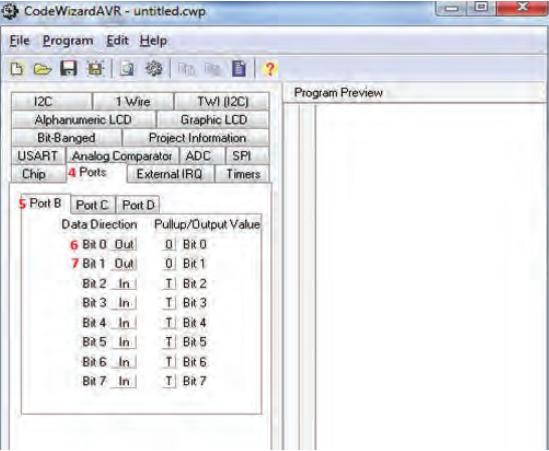
در این مرحله وضعیت پایههای میکرو را تعیین و برای اینکه بتوانیم از آنها به عنوان خروجی استفاده کنیم:
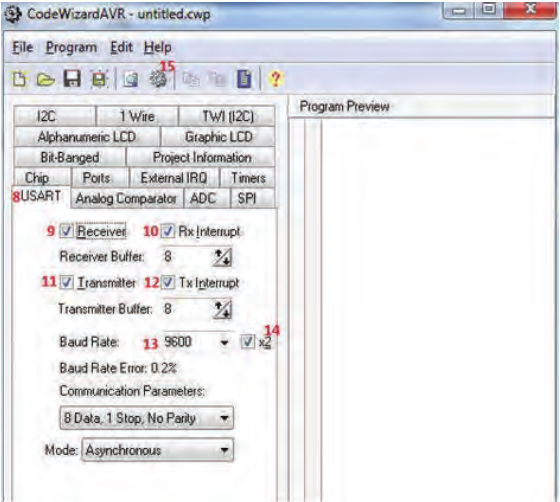
در این مرحله رابط سریال میکرو را برای متصل شدن به بلوتوث تنظیم میکنیم (بهصورت فرستنده و گیرنده با بیت ریت 9600 (سرعت انتقال) دو باند). در ادامه شروع به ذخیره کردن و ساخت بیس اصلی برنامه میکند که پس از زدن این گزینه:
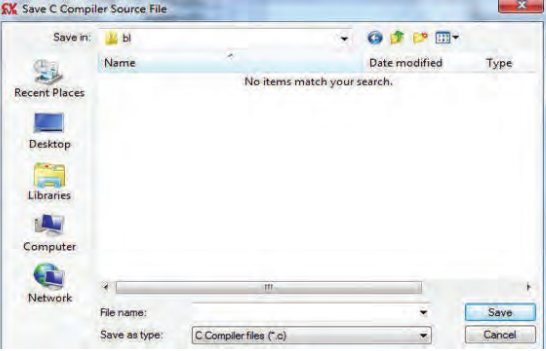
باید مکانی را مشخص کنیم و برنامه سه بار و سه فایل مختلف را ذخیره میکند که بهتر است هر سه دفعه یک نام مشخص را وارد کنید.
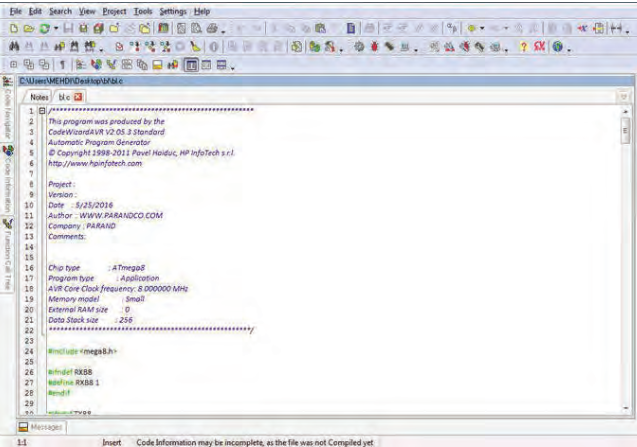
مرحله 7:
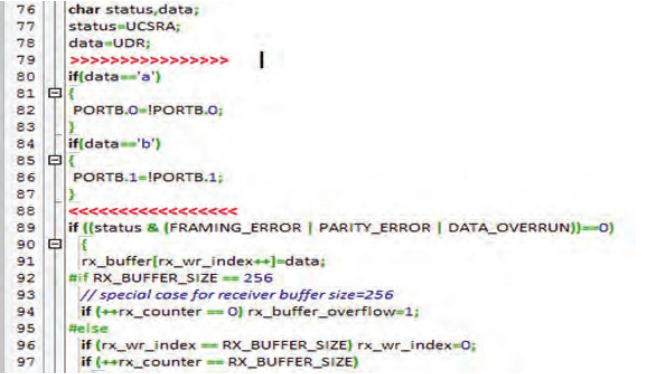
باید به خط 78 برنامه رجوع کرده و طبق عکس کد مشخص شده را بنویسید (کد بین فلشهای قرمز):
و در ادامه روی گزینه مشخص شده در عکس زیر کلیک کرده تا برنامه ساخته شود:
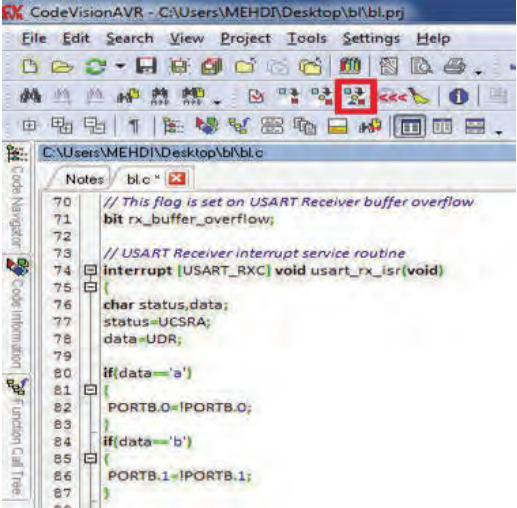
مرحلهی 8:
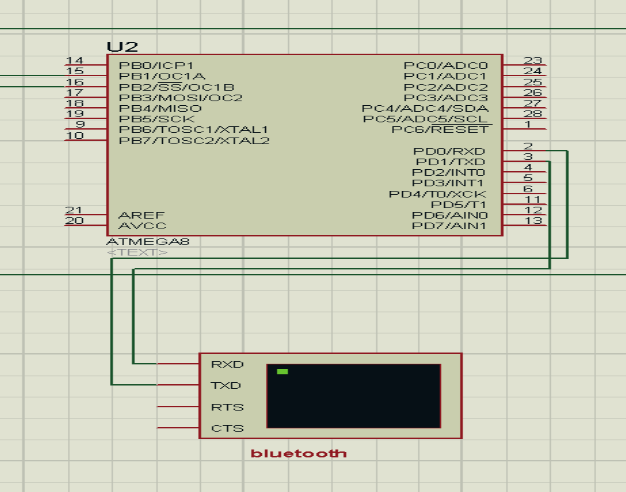
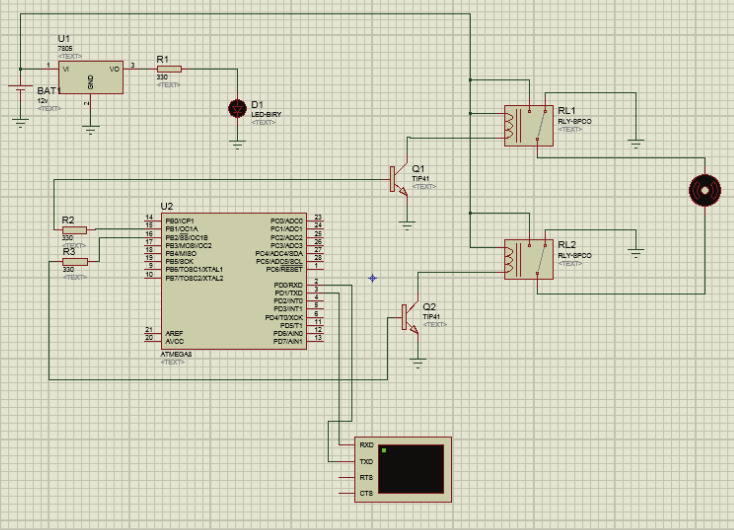
تست برنامه: حالا برای تست این برنامه میتوانیم از نرمافزار پروتئوس بهصورت زیر استفاده کنیم: (میکروی مورد نظر را که مگا 8 بود لود میکنیم)
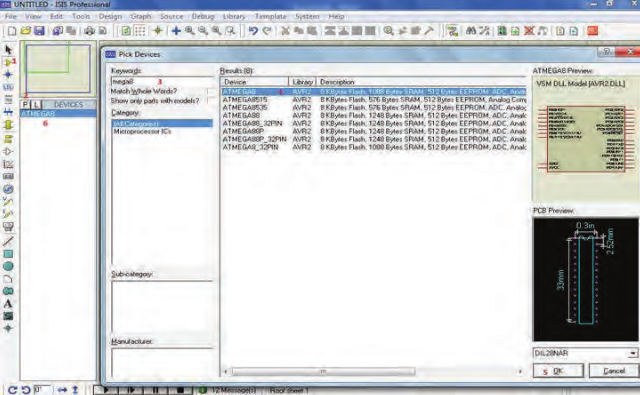
در ادامه میکرو را به روی صفحه قرار داده میشود:
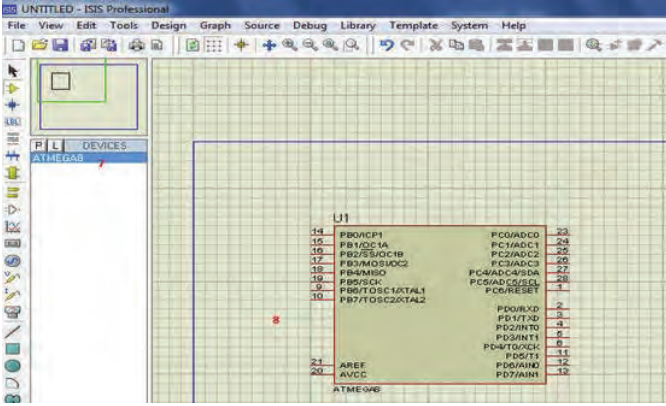
مرحلهی 9:
ترمینال مجازی را به جای ماژول بلوتوث بهکار میگیریم (بلوتوث در این برنامه موجود نیست)
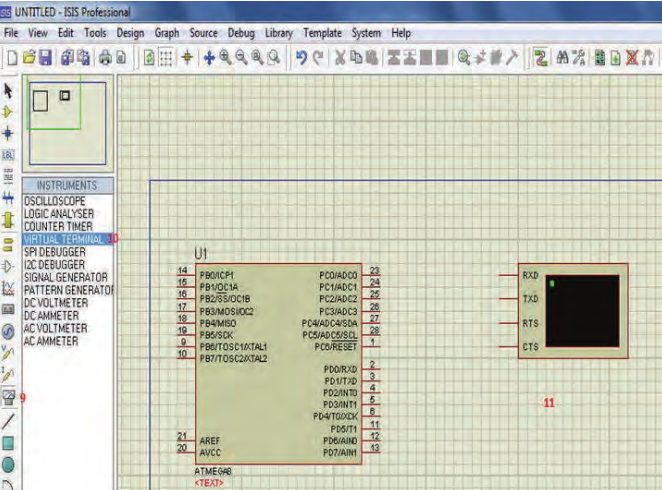
مرحلهی 10:
پایهها متصل گردد:
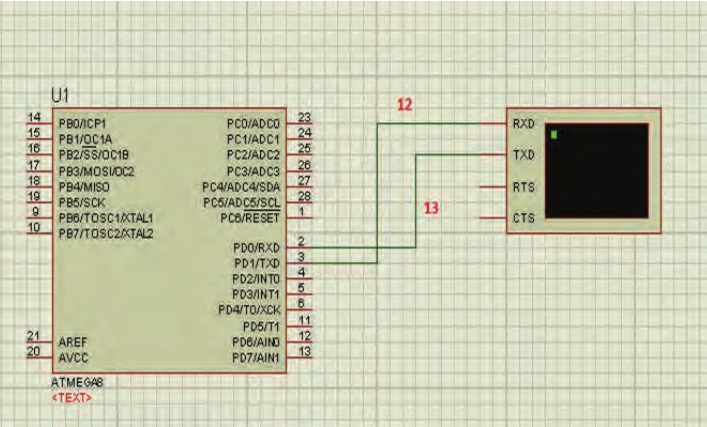
مرحلهی 11:
روی میکرو دوبار کلیک میکنیم، تا پنجره زیر باز شود:
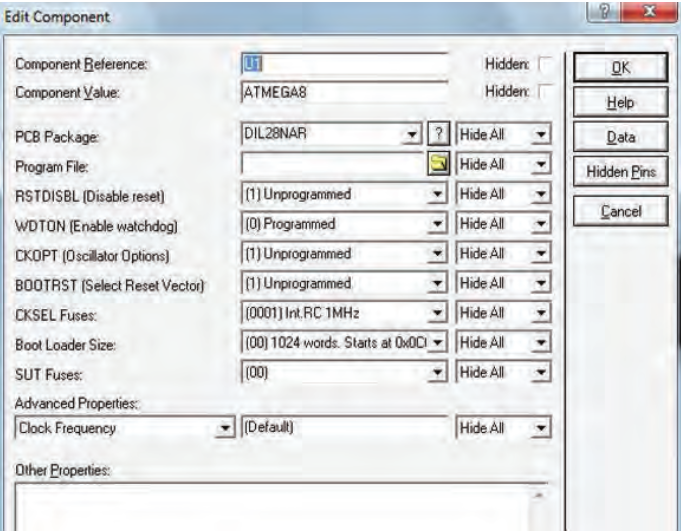
اول روی شکل پوشه کلیک تا برنامه لود و بهصورت زیر تنظیم گردد:
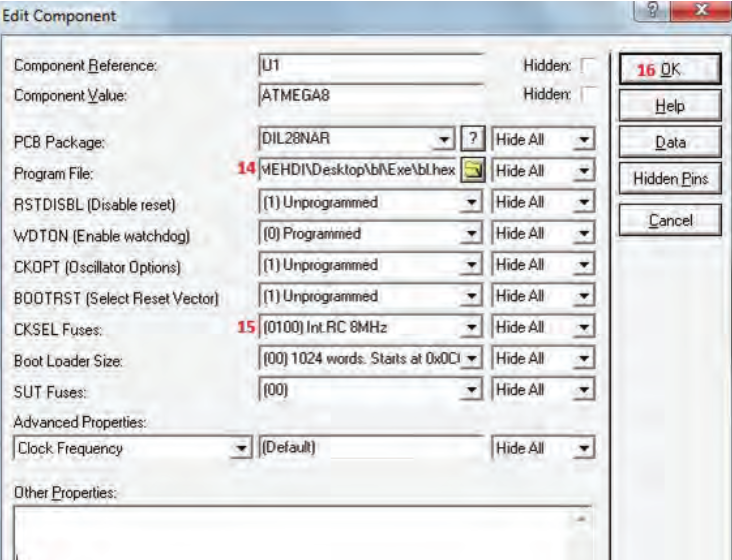
مرحلهی 12:
پروتئوس را برای شبیهسازی استارت میکنیم:
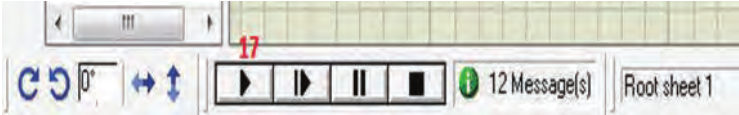
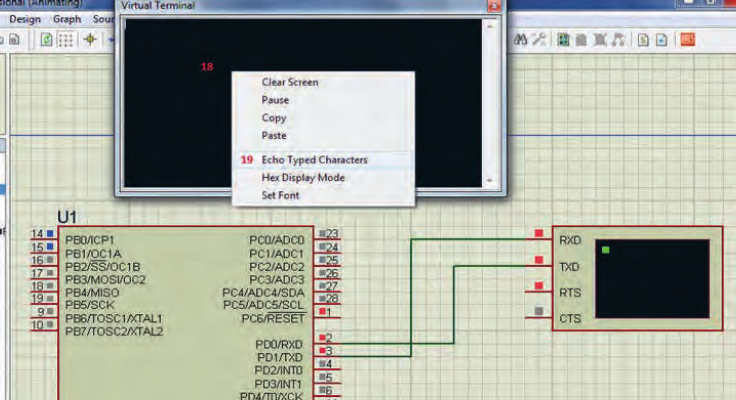
مرحلهی 13:
در پنجرهای که بهصورت زیر باز میشود، روی گزینهی Echo Type Character کلیک میکنیم:
مرحلهی 14:
در پنجرهای به رنگ مشکی باز شده، بهوسیله کیبورد حروف A و B و C را که در برنامه مشخص کردیم بهترتیب ارسال میکنیم:
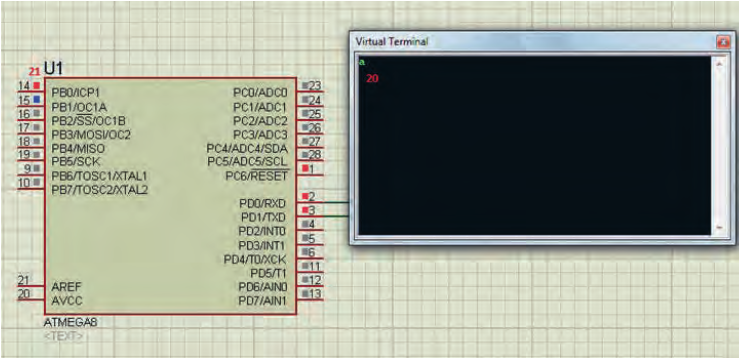
میبینیم که PB0 (پی بی صفر) با ارسال کاراکتر مشخص شده روشن شده و نسبت به شکل قبل تغییر وضعیت داده است که این تغییر وضعیت با اتصال به یک رله می تواند تغییر وضعیت یک لامپ یا موتور را در دست بگیرد (خاموش و روشن).